10月30日至11月1日,我院院长张晓龙、副院长潘正军、专业负责人蒋慧勇和骨干教师欧青凌一行4人,到广州市第二工人文化宫参加2026年高校具身智能课程建设与师资赋能研修班。研修班由传智教育主办,主题是“智启具身·育见未来”。
本次培训完成了双足机器人从机械装配到真机部署全流程,为具身智能专业申报储备了师资。参训教师每人一套零件与器材,从机械装配、驱动调试做到仿真训练,最后把策略部署到真机上,4名教师都让自己的桌面级双足机器人独立走完了全程。
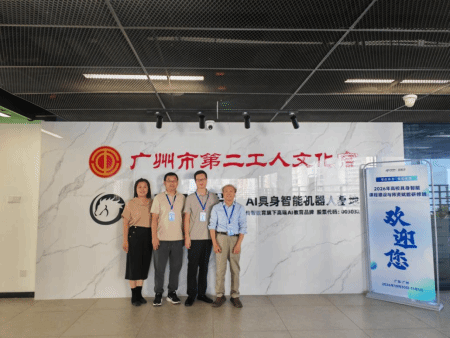
图1 我院参训教师在“AI具身智能机器人基地”前合影
学院正在推进具身智能专业申报,课程怎么开、实验怎么做是绕不开的问题。多数教学机器人整机交付,硬件焊好、参数标定好、策略也预装了,教师能调用的只有高层接口,课讲不深,学生也难复现。
研修班以“拆开黑盒”为主线:轴承怎么装、舵机ID怎么编、机械零位怎么对、串行总线时序怎么走、奖励函数怎么设、部署延迟从哪来,每一处都由参训教师自己动手验证并说清原因。
培训要求所有参训教师两天半完成从装配到真机部署,我院4位老师全部完成并通过考核。
第一天的任务是装配与接线。教师分检3D打印件,压装轴承,装出躯干和左右腿,为14个串行总线舵机编号并对齐零位,再接入驱动板、九轴IMU和足底开关,完成7.4V舵机与5V控制的分层供电。通电前,14个舵机必须按ID逐个正确响应。
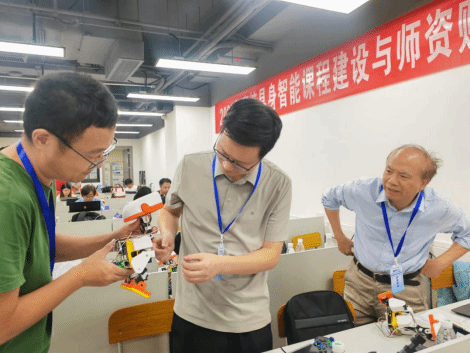
图2 参训教师在研修现场与指导老师调试桌面级双足机器人
第二天上午接着调驱动。半双工通信要一点点试通,舵机零位偏差逐个校准。下午进入MuJoCo Playground(MJX)环境,教师先弄清观测空间、动作空间和奖励函数,再基于参考动作做模仿学习,用TensorBoard看训练曲线,最后导出自己的ONNX策略。
第三天把策略搬上真机。策略运行在嵌入式终端上,IMU融合、关节状态读取、延迟补偿逐项调通,执行器间隙、传感噪声、延迟三类差别靠域随机化弥补。验收要求是要求机器人完成自主站立、连续行走等动作。演示环节,所有机器人同场完成站立、前进、转向和后退等指定动作。
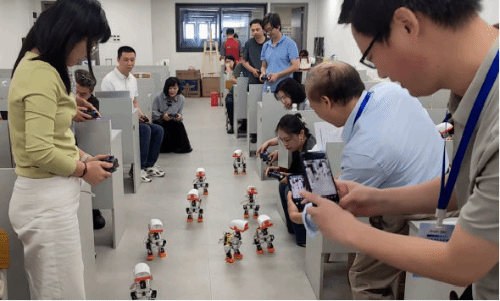
图3 参训教师在教室里集体测试双足机器人的行走与转向等动作
结业时,每位教师带回一台可自行拆装的整机、一份训练日志和导出的ONNX策略,还有一套《具身智能项目实践》模块参考指南。
对学院来说,这次研修也是具身智能专业申报前的一次备课。接下来,学院将结合软件工程(AI大模型创新班)、人工智能、计算机科学与技术(端侧AI产业班)等办学基础,做具身智能方向的人才需求调研和培养方案论证,按“感知—决策—行动”的思路梳理课程;把双足机器人平台与教学素材用到具身智能专业课程体系,按理论、仿真、真机、项目四个阶段安排实验;并继续安排教师进企业实践。
机器人在教室里完成前进、转向、后退等指定动作,背后是两天半里反复的装配、调试和训练。学院将结合这次研修成果推进具身智能专业申报与建设,并与企业在课程、教材、实训基地等方面合作。
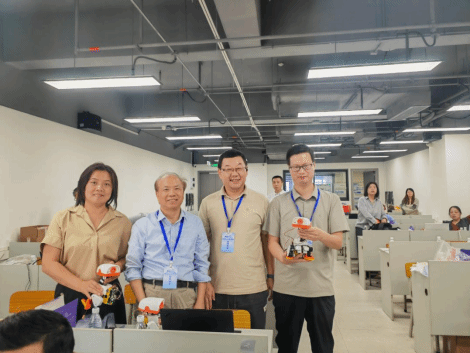
图4 完成整机装配与策略部署后,我院教师手持双足机器人合影
图文:潘正军
编辑/初审:冼学国
复审:游燕霞
审定:吴辉剑


